I²C:读懂总线,写出一个传感器驱动
从为什么只需要一根数据线讲起,再沿 MPU6050 的手册完成身份、配置、数据读取与驱动封装。
第 1 节 · 从 SPI 出发:省掉片选线,再省掉一根数据线
前面讲 SPI 时,主机通过 CS 片选线选中要通信的器件。连接多个器件时,每个器件通常都需要自己的一根 CS,器件越多,占用的片选引脚也越多。
现在我们想省掉这些片选线,让多个器件共用通信线路。但这样就出现了一个问题:没有 CS 了,主机怎样确定这次选哪颗器件?器件又怎样知道主机是不是在找自己?
I²C(也常写 IIC)的办法是引入设备地址,用一个编号区分总线上的器件。主机在通信开头,先通过数据线发出要找的设备地址。总线上的器件都检查这个地址,只有地址匹配的器件回应并参与后续通信,其余器件不应答。这样,就能通过发送地址来选择器件,省去每颗器件单独的一根片选线。
下面先讨论一个主机连接多个从机的情况;手册中的 controller/target 与常见的主机/从机说法对应。
既然已经省掉了片选线,能不能再省一根线呢?可以,还能把 SPI 原来的两根数据线合成一根。接下来就看看,这一根数据线怎样完成两个方向的通信。
为什么只要一根数据线?代价是什么?
SPI 全双工接法用 MOSI 和 MISO 分别承载两个方向,可以一边发、一边收。如果放弃“两个方向同时传数据”,就能让双方轮流使用同一根线:主机发送时,从机听;从机发送时,主机听。这就是本章 IIC 的半双工方式。
因此 IIC 只保留两条通信线:SCL 时钟线维持共同节奏,SDA 数据线轮流承载两个方向的数据。电源与 GND 仍要连接,“两线”不包含它们。省引脚的代价包括不能同时双向交换有效数据,以及需要地址、应答和方向交接等过程。
设备地址与寄存器地址不是一回事
设备地址回答“找哪颗芯片”。选中芯片后,通常还要指定“操作里面哪个位置”,这就用到寄存器地址。可以把前者理解成选择一个设备,后者理解成选择它的某项配置或数据。它们不是同一层的地址,恰好数值相同也没有特殊关系。
例如 MPU6050 的七位设备地址可为 0x68;它内部的身份寄存器地址是 0x75,读出的身份值又是 0x68。这里第一个 0x68 是找设备用的编号,第二个是从数据位置读出的内容,不能因相同就认为读到了设备地址本身。
同一颗器件,为什么会出现 0x68、0xD0、0xD1?
先固定看一颗 MPU6050:AD0 接低电平时,它的设备地址是 0x68。把它写成七位二进制,就是 1101000。这七位只负责告诉总线上的器件“我找谁”。无论接下来读还是写,找的都是这颗 MPU6050,这七位就保持不变。
但主机还要告诉被选中的器件:这次是主机写入,还是主机读取?IIC 在这七位后面再接一位:0 表示写,1 表示读。这样,通信时先发出的就是一个完整的八位字节:
| 接下来要做什么 | 线上发出的八位:找谁 + 读写位 | 整个字节的值 |
|---|---|---|
| 主机向这颗器件写入 | 1101000 0 | 0xD0 |
| 主机从这颗器件读取 | 1101000 1 | 0xD1 |
注意看前七位,两行都是 1101000,所以选中的器件相同。只有最后一位变了,用来区分读、写。0x68 是设备地址;0xD0 和 0xD1 是加上读写位后,通信时发出的地址字节。
现在再看数据手册的不同写法,就能对应起来了:
- 写着 7-bit address = 0x68:手册只给出了用于选择器件的七位。
- 分别写着 Write address = 0xD0、Read address = 0xD1:手册已经把读写位也加进去了。手册把它们称为“八位地址”时,说的就是上表中的整个地址字节。
所以下面统一用“设备地址”指 0x68 这样的七位编号,用“地址字节”指 0xD0 / 0xD1 这样包含读写位的八位数。查手册时先看它是否包含 R/W 位,再决定怎样处理。
七位设备地址后接一位读写标志,见 NXP IIC 规范 §3.1.10、图 10。
写程序时,什么时候需要 << 1?
刚才是在七位编号 1101000 的后面接上一个读写位。在 C 里,可以先用 << 1 把原来的七位向左移动,末尾补一个 0,为读写位留出位置:
0x68 << 1:1101000 → 11010000,结果就是 0xD0。
接下来要区分:交给 HAL 函数的参数,和最终在线路上发出的地址字节。本项目使用 STM32U5 HAL1,在七位地址模式下,DevAddress 这个参数要求调用者先把设备地址左移一位。因此,调用函数时这样填写:
| 调用哪种函数 | 传给 DevAddress 的值 |
|---|---|
| HAL 的写函数 | 0x68 << 1,也就是 0xD0 |
| HAL 的读函数 | 同样传 0x68 << 1,也就是 0xD0 |
为什么读的时候也传 0xD0?因为读写方向由 HAL 根据调用的函数另行设置。传参时,调用者只需要把设备编号左移、留好最低位;发出读方向的地址字节时,HAL 会把读写位设成 1,使它成为 0xD1。参数里末尾补的 0,不代表调用者已经选定了写方向。完整的读寄存器过程会在第三节展开。
因此,拿到手册后,填写本章 HAL 参数时只需分清这两种常见情况:
- 手册给的是设备地址 0x68:使用
0x68 << 1,得到0xD0。 - 手册已经列出写地址 0xD0、读地址 0xD1:直接取其中的写地址
0xD0,读、写函数都使用它,不再左移。
仓库的 MPU6050.c 已经把 MPU6050_Addr 定义为 0xD0,所以后面读它的代码时,会看到函数直接使用这个值。左移已经做过一次,就不要再移一次。器件内部的寄存器地址 0x75 则仍原样传入,不参与这里的转换。
查阅:手册只给读地址字节,或者换了其他函数库怎么办?
如果手册明确给的是含读写位的读地址字节 0xD1,可以先用 0xD1 >> 1 去掉最低读写位,得到设备地址 0x68,再按本章 HAL 的要求左移一次。这样最终传入的仍是 0xD0。对已经包含读写位的数,不要直接再左移。
如果换用的库规定参数直接接收七位设备地址,那就直接传 0x68,不用左移。是否移位由函数接口约定决定;本章“读、写都传 0xD0”的规则针对本项目的 STM32U5 HAL1 接口。
同样,I2C_MEMADD_SIZE_8BIT 表示器件内部寄存器地址占一个字节,后面会在 HAL 参数表里解释。它与设备地址是否包含读写位无关。
接口约定见仓库 HAL_I2C_Mem_Read 参数说明;驱动中的定义见 MPU6050.c。函数的完整参数在第四节讲解。
第 2 节 · 两根线怎样传出一个字节?
先认清两根线的名字:SDA 是数据线,线上电压的高、低用来表示 1、0;SCL 是时钟线,电压反复由低变高、再变低,两端按照这个节奏安排准备数据和读取数据的动作。下面固定用 STM32 作主机、一颗传感器作从机来讲。
以采用 3.3 V 逻辑电平的接线为例,以 GND 为 0 V:SDA 电压接近 0 V 时,芯片读作 0;接近 3.3 V 时,读作 1。这里先用“低”和“高”指这两种电压状态,实际判定范围以芯片手册为准。
先看电路:“拉低”和“释放”究竟做了什么?
STM32 和传感器都连在同一根 SDA 上。每颗芯片内部都有控制这根线的电路,可以先用一个连接 SDA 与 GND 的开关来理解:
- 内部开关接通:SDA 经过芯片内部电路接到 GND,电压接近 0 V。这叫拉低 SDA。
- 内部开关断开:这颗芯片停止把 SDA 接到 GND。这叫释放 SDA。断开的是内部连接,外面的导线仍然连在引脚上。

那么,两边的内部开关都断开后,SDA 怎样回到高电平?接线中还有一只电阻,把 SDA 连向 3.3 V 电源。没有芯片把 SDA 接到 GND 时,它使 SDA 回到接近 3.3 V。这只电阻叫上拉电阻。
这就是本节使用的开漏输出:芯片负责接通或断开到 GND 的内部连接,上拉电阻负责在两端都断开时使线路回到高电平。后文说“拉低”,就对应第一种动作;说“释放”,就对应第二种动作。
把这个电路与 GPIO 的 SET、RESET 对上
在 GPIO 配置为开漏输出时,写 RESET 使内部电路接到 GND;写 SET 使这条内部连接断开。于是 SET 之后,读到高还是低,还要看另一颗芯片和上拉电阻。使用硬件 IIC 时,IIC 外设按通信过程控制这些动作。
先只传一个 0:哪根线先变,另一端什么时候读?
现在让 STM32 发送、传感器接收。STM32 设置 SDA 上的电平,传感器按照 SCL 的节奏读取。
- 让 SCL 处于低电平。这段时间用来准备要发的数据。
- STM32 让 SDA 变为低电平。低电平表示要发送的
0。 - 让 SCL 变为高电平。SDA 保持低,传感器在这段时间读到
0。 - 让 SCL 再变回低电平。这一位结束,可以准备下一位。
要发送 1,只需在第 2 步让 SDA 为高,并在第 3 步保持高,传感器读到的就是 1。其余步骤相同。
一个 0 或 1 叫一位(bit),八位组成一个字节。IIC 先传最高位 bit7,最后传 bit0。例如 0xD0 的二进制为 11010000,就按 1、1、0、1、0、0、0、0 的顺序重复上面的过程。
怎样让器件知道“开始了”和“结束了”?
前面只看了一位数据。真正通信时,STM32 还要先发出一个开始标志,让总线上的器件准备接收。没有通信时,SDA、SCL 都保持高电平,称为空闲。
开始标志 START:STM32 先让 SCL 保持高,再让 SDA 从高变低。器件看到“SCL 仍然高,SDA 却从高变低”,就知道一段通信开始了。随后 STM32 让 SCL 变低,准备第一个数据位。
结束标志 STOP:最后一次应答结束后,STM32 先在 SCL 为低时让 SDA 变低;接着让 SCL 变高,SDA 仍保持低;最后让 SDA 从低变高。器件看到“SCL 仍然高,SDA 从低变高”,就知道这段通信结束了。

为什么不会把它们误读成普通的 0 或 1?因为传数据时,SDA 在 SCL 为高的整段时间保持不变;START、STOP 则利用这段时间内 SDA 的变化,分别表示开始和结束。
八位发完,怎样给接收方一个回应的机会?
STM32 发出八位数据,只能说明它完成了发送,还不知道传感器是否在场、是否能够接收。因此 IIC 在每个字节后留出一次应答机会,由接收方回应。
STM32 发完八位后,还会提供第九个时钟。前八拍由 STM32 在 SDA 上放数据;第九拍把 SDA 留给刚才接收数据的传感器回应,这一拍不是第九个数据位。SCL 的节奏仍由 STM32 控制。
- 第八拍结束,SCL 回到低电平。STM32 释放 SDA,把第九拍的 SDA 电平交给传感器决定。
- 传感器准备应答。确认接收时,让 SDA 为低;没有应答时,SDA 为高。
- STM32 让 SCL 变高,并读取 SDA。读到低,就是 ACK(应答);读到高,就是 NACK(未应答)。
- STM32 再让 SCL 变低。这一拍结束,传感器释放 SDA,双方再准备后续传输或结束信号。

传感器向 STM32 返回数据时,谁来应答?
读取传感器数据时,前八拍改由传感器设置 SDA,STM32 读取。第九拍就由刚接收这八位的 STM32回应。可以先用这条规则判断:这一字节是谁接收的,应答就由谁决定。
| 前八拍是谁发送? | 谁接收? | 第九拍由谁应答? |
|---|---|---|
| STM32 发送设备地址、寄存器编号或待写入的值 | 传感器 | 传感器 |
| 传感器返回读出的数据 | STM32 | STM32 |
例如 STM32 要连续读取两个字节。传感器发完第一个字节后,STM32 在第九拍让 SDA 为低,回复 ACK,表示还要继续接收;第二个字节发完后,STM32 在第九拍让 SDA 为高,回复 NACK,表示这次读取到此为止。随后由 STM32 发 STOP。
把这一节连起来看,一段写入通常是:开始 → 发八位 → 读第九拍应答 → 按需要再发下一个字节并读取应答 → 结束。下一节把设备地址、寄存器编号和实际数值放入这个过程。
扩展:上拉电阻、等待时钟和线路故障
上拉电阻要与接线和通信速率匹配。阻值过大,电压回到高可能太慢;阻值过小,接到 GND 时的电流会增加。模块可能已经带上拉电阻,接线前先查其原理图。初次实验可先用 100 kHz,随后再核对波形。
主机释放 SCL 后,线路的电压需要时间升高;传感器也可能暂时将 SCL 保持为低,让主机多等一会儿,这叫时钟拉伸。主机应确认 SCL 实际已为高,再继续相应动作;软件等待也需要超时限制。多主机同时访问和线路一直为低的恢复过程,留到基本读写通顺后再学习。
名词查阅:SDK 与 SDA、SCL 有什么区别?
SDA、SCL 是本节两根通信线的名称。SDK 是 Software Development Kit(软件开发工具包),通常指厂商提供的一套库文件、头文件、示例和开发工具,帮助我们写程序。STM32 的库函数和示例属于软件开发资料;SDA、SCL 则对应硬件接线。
第 3 节 · 从一次传输,走到一次寄存器读取
寄存器先理解成芯片开放的配置与数据位置
传感器并非接上就会主动往 MCU 内存里写数据。它通常提供若干位置:有的用于选择量程,有的表示是否准备好,有的保存测量结果。给这些位置编号,应用就能通过读写改变设置或取得信息。具体哪个地址有什么含义,必须查对应型号的寄存器手册。
一个寄存器常有八位,但每一位可能做不同事情。手册里的 R 表示只读、R/W 表示可读写;Reserved 是保留位,不应随意设置。有些状态读一次就清除,有些位写 1 才清除,不能认为所有地址都像普通 RAM 一样随便读回、覆盖。
完整走一遍:让 STM32 读出 MPU6050 的型号标识
现在假设 STM32 已经接好一颗 MPU6050。我们先做一件具体的事:读出它的型号标识,检查接上的器件是否符合预期。数据手册把保存这个标识的寄存器叫作 WHO_AM_I,可以理解成芯片回答“我是谁”的位置。
根据MPU6050 寄存器手册 §4.34,本次读取要用到下面三个数。这里仍以 AD0 接低电平为例:
| 先明确的问题 | 本例的答案 |
|---|---|
| 找总线上的哪颗芯片? | 设备地址为 0x68 的 MPU6050 |
| 读它内部的哪个位置? | 寄存器地址 0x75,名称为 WHO_AM_I |
| 预期从这个位置读到什么? | 型号标识值 0x68 |
本例的设备地址和预期型号标识都是 0x68:前一个是 STM32 发出去选芯片的,后一个是芯片返回的数据。我们要完成的是:先告诉 MPU6050“我要读 0x75 这个寄存器”,再让它把其中的一个字节发回来。

前半段:STM32 告诉 MPU6050,要读哪个寄存器。
- STM32 发出 START。总线上的器件开始等待主机发送设备地址。
- STM32 发送
0xD0,MPU6050 回复 ACK。0xD0是前面算过的“设备地址0x68加写方向”。它选中这颗 MPU6050,并说明接下来的字节由 STM32 发送。 - STM32 发送
0x75,MPU6050 再回复 ACK。这个字节告诉芯片:“接下来访问 WHO_AM_I 寄存器。”芯片记下要访问的位置,准备随后返回这里的内容。
到这里,STM32 已经把“读哪个位置”告诉了芯片。接下来要让 MPU6050 把寄存器内容发回来,因此需要把传输方向改为读。
后半段:MPU6050 返回数据,STM32 接收并结束。
- STM32 再发出一次 START,中间先不发 STOP。上一次 ACK 结束后,SCL 先回到低,MPU6050 释放 SDA,使 SDA 回到高。随后 STM32 让 SCL 变高,再让 SDA 从高变低,形成新的 START。这就叫重复起始(Repeated START):在同一次操作里,重新开始发送设备地址。
- STM32 发送
0xD1,MPU6050 回复 ACK。这次仍选中设备地址为0x68的同一颗芯片,但最后的方向位变成了1,表示“现在请你发送数据给我”。 - MPU6050 发送寄存器中的一个字节,STM32 读取。此时数据的发送方换成了 MPU6050;SCL 时钟仍由 STM32 产生。对于 WHO_AM_I,预期收到的八位是
01101000,也就是0x68。 - STM32 在第九拍回复 NACK。因为只需要这一个字节,STM32 用高电平表示“这次读到这里就够了”,不再要求下一个字节。
- STM32 发出 STOP。本次通信结束,读到的
0x68已经保存在 STM32 的接收变量中。
这次读取的结果是什么?STM32 取得了 WHO_AM_I 寄存器的内容,再将它与手册给出的预期值 0x68 比较;一致时,就通过了这一步型号标识检查。
为什么读之前,先用写方向发两个字节?因为芯片还不知道 STM32 想读哪一个寄存器。0xD0 让芯片准备接收主机发来的字节,紧接着的 0x75 用来指定寄存器位置;随后通过重复 START 和 0xD1 改成读方向,芯片才把这个位置的内容返回。把它连起来记,就是:选芯片 → 指定寄存器 → 改为读方向 → 取回数据 → 结束。
这条先指定寄存器、再改为读取的流程,见MPU6050 产品规格书 §9.3,单字节读取时序。重复 START 连接着前后两段操作;其他器件是否允许中间先 STOP、是否也采用寄存器读写方式,应查它自己的手册。
对照一下:真正写入寄存器内容时,后面还会发什么?
例如,要把数值 0x01 写入 MPU6050 的电源管理寄存器 0x6B,STM32 会先发 START,再依次发送三个字节:
0xD0:选中 MPU6050,采用写方向。0x6B:指定要写入的寄存器。0x01:把这个值作为寄存器的新内容。
三个字节每发送完一个,都由 MPU6050 回复 ACK,最后由 STM32 发 STOP。可以看到:指定寄存器地址之后,再发送数值,是写入内容;指定寄存器地址之后,改为读方向,则是取回内容。后面的初始化例子会再结合寄存器位定义解释具体配置值。
把刚才的寄存器读写,写成函数调用
刚才把总线上的动作逐步拆开,是为了看懂 STM32 和传感器分别做了什么。写程序时,可以调用 HAL 提供的两个函数,让 IIC 外设完成这些时序:
| 函数 | 调用后要完成的事 |
|---|---|
HAL_I2C_Mem_Read() | 指定芯片和寄存器,将读出的字节存入我们提供的变量。 |
HAL_I2C_Mem_Write() | 指定芯片和寄存器,将我们提供的字节写入那个位置。 |
名字中的 Mem 在这里对应器件内部的位置,MPU6050 的寄存器也可以这样读写。这两个函数都会返回本次通信的状态,其中 HAL_OK 表示成功;读函数实际读到的数值,放进我们指定的变量里。
下面使用已经完成 I2C1 配置和初始化的实验工程。i2c.h 声明了工程中的 hi2c1 变量,用它管理 I2C1;把 &hi2c1 传给函数,就表示本次使用 I2C1。配置和初始化步骤接着在第四节讲。
例一:读取 WHO_AM_I,让结果进入变量 id。
这次选设备地址 0x68 的 MPU6050,读寄存器 0x75,只取一个字节。MPU6050 规定寄存器编号用一个字节发送,所以这里的地址长度参数写 I2C_MEMADD_SIZE_8BIT。
包含 i2c.h;调用部分放在 I2C1 初始化完成之后
#include "i2c.h"

uint8_t id = 0;

HAL_StatusTypeDef read_status = HAL_I2C_Mem_Read(
    &hi2c1, 0x68 << 1,
    0x75, I2C_MEMADD_SIZE_8BIT,
&id, 1, 50);按顺序读这次调用:&hi2c1 选择 I2C1,0x68 << 1 选择 MPU6050,0x75 选择它内部的 WHO_AM_I 寄存器。&id 告诉函数把数据存到哪里,1 表示读取一个字节,50 是以毫秒为单位的超时参数。
HAL_StatusTypeDef 是 HAL 用来表示通信状态的类型。调用返回后,先看 read_status:为 HAL_OK 时,才能把 id 当作本次读到的结果,再检查它是否等于 0x68。read_status 保存通信状态,id 保存寄存器里的值。可以在调试器中分别观察它们。
这一句读函数,会完成前面图里的“选择芯片 → 指定 0x75 → 重复 START → 改成读方向 → 收取一个字节 → NACK → STOP”,并把收到的字节存入 id。
例二:把变量 value 里的 0x01 写入寄存器 0x6B。
仍然使用同一颗 MPU6050。这次将要写入的数值放在 value 中,再把它的地址交给写函数:
同样包含 i2c.h,并在 I2C1 初始化完成后调用
uint8_t value = 0x01;

HAL_StatusTypeDef write_status = HAL_I2C_Mem_Write(
    &hi2c1, 0x68 << 1,
    0x6B, I2C_MEMADD_SIZE_8BIT,
    &value, 1, 50);
与读函数对照:寄存器改成了 0x6B,数据地址改成了 &value。在写函数里,这个地址告诉 HAL 从哪里取得要发出的数据;1 表示写入一个字节。
当 write_status == HAL_OK 时,这次写入通信已完成。对应的总线过程就是“START → 发送 0xD0 选芯片 → 发送 0x6B 选寄存器 → 发送 0x01 作为内容 → STOP”,三个字节都由 MPU6050 应答。
后面阅读仓库的 reg_read() 和 reg_write() 时,会看到它们正是调用这两个 HAL 函数来完成寄存器操作。完整参数表见第四节的 Mem_Read / Mem_Write 说明。
函数签名和参数约定可对照仓库中的 HAL_I2C_Mem_Write、HAL_I2C_Mem_Read。
本章把两份 MPU6050 手册放在旁边
主例使用仓库曾用、现已停用的 MPU6050。以下是 InvenSense 厂商原文的 SparkFun 托管副本:产品规格书 PS-MPU-6000A-00 Rev.3.4(2013-08-19),负责电气、接口和通信;寄存器说明 RM-MPU-6000A-00 Rev.4.0(2012-03-09),负责地址和位定义。页码按各自 PDF,不要在另一版本中直接套页码。链接用于查阅,不把 MPU6000 的 SPI 能力套到 MPU6050 上。
| 要查的问题 | 手册入口 | 本章怎么用 |
|---|---|---|
| 引脚、供电与地址选择 | §7.1~7.2,p.21~22;§9.2~9.3,p.33 起 | AD0 低选 68,高选 69;模块的稳压及上拉另查其原理图 |
| 身份与电源管理 | §4.34,p.46;§4.30,p.41 | 75:WHO_AM_I;6B:复位、睡眠和时钟 |
| 量程、滤波与输出节奏 | §4.2~4.5,p.11~15 | 19、1A、1B、1C,读位定义再设置 |
| 是否有新数据、怎样拼接 | §4.17~4.20,p.29~32 | 3A 状态;3B 起连续读取加速度、温度、角速度 |
接成品模块时,VCC 标记不必然等于芯片裸片 VDD,AD0 也可能已有默认电阻。先确认模块额定供电与 IO 电平,再把 SDA/SCL 接到实验工程相应引脚并共地。INT 本章轮询实验暂不接,XDA/XCL 是辅助接口,不要误当成主 IIC 接口。
已经知道线上动作之后,下一步由硬件 IIC 外设完成这些时序,先把器件读通。用普通 GPIO 手动产生相同动作的软件 IIC,放在本章末尾的可选扩展中。
第 4 节 · 在 CubeMX 与 HAL 中完成同一件事
先读配置截图:哪些是主机实验需要的?
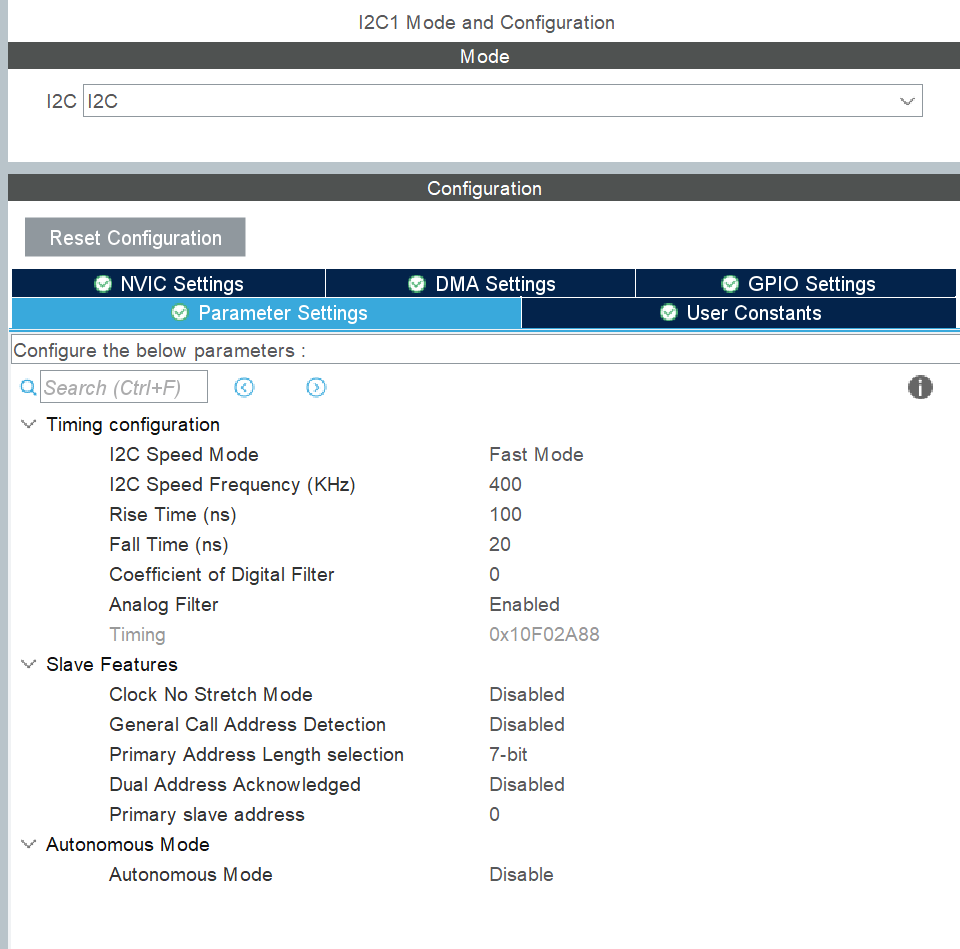
选择 I2C1 的 I2C 模式,核对 SDA、SCL 对应引脚。仓库 i2c.c 使用 PB3 作 SDA、PB6 作 SCL,配置为 Alternate Function Open Drain;这里的复用表示由 IIC 外设接管时序,开漏仍保持前面“拉低或释放”的电气规则。
| 界面设置 | 怎样理解 | 本次使用 |
|---|---|---|
| I2C Speed Mode / Frequency | 总线时钟速率类别与目标值 | 截图 Fast Mode、400 kHz;不是每秒 400000 个有效数据字节 |
| Rise/Fall Time | 对线路上升/下降时间的输入估计,参与时序计算 | 截图 100/20 ns,不是软件设置后线路就必然达到这些值 |
| Analog / Digital Filter | 对输入毛刺的过滤,会影响时序 | 截图模拟 Enabled、数字系数 0;先沿用并核对实际波形 |
| Timing | 根据外设时钟与时序要求计算的寄存器值 | 截图 0x10F02A88,与当前仓库一致;换时钟或速率不能原样照搬 |
| Primary Address Length | 地址格式选择 | 本章七位设备地址 |
| Primary slave address | STM32 自己作为从机时使用的地址 | 主机实验中的 0 不是 MPU6050 的地址;设备地址在 HAL 调用中传入 |
| Clock No Stretch Mode | STM32 作从机时是否禁止其时钟拉伸 | Disabled 不代表把所有从机的拉伸关掉 |
| General Call / Dual address / Autonomous | 广播、自身双地址与自主工作等选项 | 本次不使用,按截图禁用 |
GPIO 页检查开漏与上拉,线路上的外部上拉仍需按硬件核对。PB6 的 Fast-mode Plus 驱动能力选项不等于把总线频率自动变成 1 MHz。本章解释配置,不通过 Generate Code 覆盖现有固件。
工程中的 hi2c1 从哪里来?
I2C_HandleTypeDef 是 HAL 定义的结构体类型,用来保存某个 IIC 外设的配置、运行状态及缓冲信息。hi2c1 是本工程为 I2C1 定义的管理对象,&hi2c1 是它的地址。它不是传感器设备地址;同一总线上的多个传感器使用同一个管理对象,设备地址不同。
工程的 i2c.h 提供声明,i2c.c 提供对象定义与 MX_I2C1_Init。函数无参数、无返回值,完成片内 I2C1 的初始化;main 的基础初始化路径必须真正调用它。不要在实验源文件里重新定义另一个同名 hi2c1。
第一次调用:检查指定地址是否应答
HAL_I2C_IsDeviceReady 依次接收管理对象地址、设备地址、尝试次数和超时毫秒数,返回 HAL_StatusTypeDef。HAL_OK 表示该地址通过就绪检查,不证明型号正确或已经能测量。HAL_ERROR、HAL_BUSY、HAL_TIMEOUT 要当成不同排查线索,不用一个空循环掩盖失败。
这里沿用第一节已经算出的地址:七位设备地址 0x68 左移一次得到 0xD0。本项目 STM32U5 HAL1 的读、写接口都把这个值传给 DevAddress,读写方向由 HAL 设置。若地址定义已经是 0xD0,就直接使用,不能再次左移。
独立实验中的教学片段 · 不与现有驱动重复定义
#include "i2c.h"

/* 放在 HAL、GPIO、I2C1 均已初始化之后的普通 main 路径。 */
const uint16_t mpu_address = (uint16_t)(0x68U << 1);
HAL_StatusTypeDef status = HAL_I2C_IsDeviceReady(
    &hi2c1, mpu_address, 2, 50);
/* 在调试器观察 status;失败时先排查,不继续假定器件存在。 */
读取寄存器:Mem_Read 的 Mem 指器件内部地址
上一节的两个示例已经展示了 Mem_Read 读回寄存器内容、Mem_Write 写入寄存器内容的效果。这里以读取 WHO_AM_I 为例,把函数的七个参数逐一对上工程中的变量和手册中的地址:
| 参数顺序 | 本例 | 作用 |
|---|---|---|
| hi2c | &hi2c1 | 选片内 I2C1 |
| DevAddress | 0x68 << 1 | 选总线上的 MPU6050 |
| MemAddress | 0x75 | 选器件内部 WHO_AM_I 位置 |
| MemAddSize | I2C_MEMADD_SIZE_8BIT | 内部地址占一个字节,不是设备地址位数,也不是结果长度 |
| pData | &id | 接收字节写到哪里 |
| Size | 1 | 读取多少字节 |
| Timeout | 50 | 阻塞调用的超时毫秒数 |
接在上例同一作用域 · 已有 status 与 mpu_address,不重复声明
uint8_t id = 0;
status = HAL_I2C_Mem_Read(&hi2c1, mpu_address,
                          0x75, I2C_MEMADD_SIZE_8BIT,
                          &id, 1, 50);
if (status == HAL_OK && id == 0x68) {
    /* 型号检查通过,再进入复位和配置。 */
} else {
    /* 分别检查通信失败与身份不符,不把 id 当有效测量值。 */
}
AD0 高时,把七位地址改为 0x69,WHO_AM_I 仍按其手册返回身份值 0x68,不能要求它也变成 0x69。设备存在、型号正确、测量配置正确,是三次不同的检查。
Master_Transmit/Receive 与 Mem_Read 有什么区别?
HAL_I2C_Master_Transmit 的参数为管理对象、左移后的设备地址、发送区地址、字节数、超时;Master_Receive 同样排列,但缓冲区用于接收。两者都返回 HAL_StatusTypeDef。它们适合按器件协议发送或接收字节,不会凭空知道内部寄存器编号。
普通阻塞 Master_Transmit 后接 Master_Receive 通常是两笔带 STOP 的事务,不能据此声称一定生成了重复 START。内部地址模型适合时用 Mem_Read;特殊命令协议则按手册组织 Master 或顺序接口,不是所有器件都套同一函数。
和 SPI 一样:阻塞、_IT、_DMA
IIC 也有前一章 SPI 的三种使用方式:不带后缀的阻塞函数等到完成或失败再返回;_IT 启动后由中断继续处理;_DMA 让 DMA 搬运数据,再走完成与错误处理。UART 串口也有这三种方式,例如 HAL_UART_Transmit、HAL_UART_Transmit_IT 和 HAL_UART_Transmit_DMA。
| 本次寄存器读取 | 完成时走到哪里 | 调用者注意 |
|---|---|---|
| HAL_I2C_Mem_Read | 函数返回后检查状态 | 本次先用它,把协议和测量配置看清楚 |
| HAL_I2C_Mem_Read_IT | HAL_I2C_MemRxCpltCallback | 启动成功不等于读取完成,接收区必须一直有效 |
| HAL_I2C_Mem_Read_DMA | HAL_I2C_MemRxCpltCallback | 还需 DMA 通道与中断链路;不能在完成前使用或改写接收区 |
Mem_Write 的完成通知是 MemTxCpltCallback;Master_Receive 则有 MasterRxCpltCallback,不要混用。默认回调有 __weak,可以在应用中按相同签名重新实现,并先判断 hi2c 是否对应本模块。失败走 HAL_I2C_ErrorCallback,清理忙状态并把失败交回普通流程;不要在回调中 HAL_Delay 或无限重试。
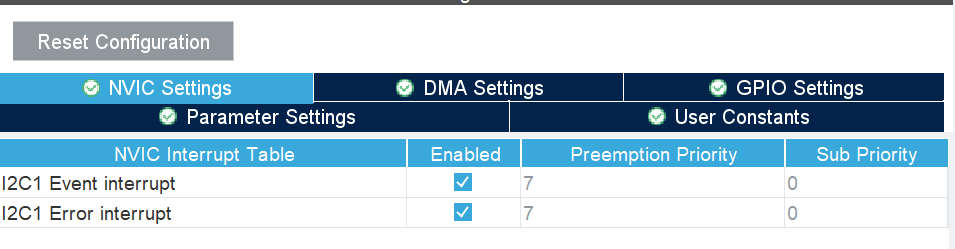
截图中的 Event 负责外设事件、Error 负责错误,两者优先级为 7/0。只用本章阻塞函数时,不需要因为这些框勾选了才会读到数据;使用 IT/DMA 则要检查对应 IRQHandler 调到 HAL、DMA 配置和完成路径。优先级与 HAL 时基的关系按中断章处理,数字 7 不提供普遍保证。
第 5 节 · 读懂配置位,让 MPU6050 真正开始测量
从读身份,走到复位、唤醒和配置
WHO_AM_I 能读通,只能证明访问链路与身份检查有结果。传感器可能还在睡眠,量程也不一定符合预期。下一步先按寄存器手册复位,再退出睡眠、设置测量范围。
| 位置 | 本例做法 | 怎样对照代码理解 |
|---|---|---|
| 6B:PWR_MGMT_1 | 原代码写 80 复位,等待 100 ms,再写 00 唤醒 | bit7 DEVICE_RESET,bit6 SLEEP;00 清除睡眠,CLKSEL=0 |
| 1A:CONFIG;19:SMPLRT_DIV | 原初始化没有写这两个位置 | 了解原有默认配置后,再按需要修改滤波与采样分频 |
| 1B:GYRO_CONFIG | 原代码整字节写 18,其中 FS_SEL=3 | 字段位于 bit4:3,移到位置后是 18,范围 ±2000°/s |
| 1C:ACCEL_CONFIG | 原代码整字节写 10,其中 AFS_SEL=2 | 同在 bit4:3,移到位置后是 10,范围 ±8g |
这里的 80、00、18、10 都是十六进制字节。±8g 表示各轴配置的加速度测量范围,±2000°/s 是角速度范围;不是“角度正负 2000 度”。滤波选择与分频需要配套看,不能把任意配置都代入 1 kHz。器件采样与应用读取是不同动作,不能只看主循环多久执行一次就推断器件内部的采样率。
为什么修改两位,不能直接乱写整个字节?
例如只改加速度量程:字段值 2 的二进制是 10,要放到 bit4:3,得到 0001 0000,即 0x10。掩码 0x18 的二进制为 0001 1000,表示这两位需要修改。先读出旧配置,将对应位清零,再填入新值,其余位保留。
位运算示例 · old 是已成功读出的普通 R/W 配置字节
uint8_t next = (uint8_t)((old & (uint8_t)~0x18U)
                         | ((2U << 3) & 0x18U));
这叫读改写。只在手册允许的普通配置寄存器上这样做;读清零、写一清零、写入触发动作的特殊位置不能机械套用。复位后明确建立全部初始状态时,可以依据位定义写整个字节,但仍要明确保留位和其他功能的取值。
先把反复用到的读写动作,取两个简单的名字
前面读身份时,每次都要写 HAL_I2C_Mem_Read,并填写总线、设备地址、内部地址长度和超时。接下来还要读配置、读状态,而同一个器件的许多参数都相同。仓库的 MPU6050.c 将这部分重复内容放进 reg_read、reg_write,调用处就能集中看“操作哪个寄存器、读出或写入什么值”。
以下直接阅读 仓库的 MPU6050.c;它是被 #if 0 停用的历史代码,当前手表使用 LSM6DSOX。摘录用于理解,不要求将旧驱动重新启用。
文件先用 MPU6050_Addr 保存 HAL 所需的地址 D0,用指针 hi2c 保存选中的 IIC 管理对象。static 表示这些名字只供本 C 文件使用。注意这里的 hi2c 是指向已有对象的指针,不是另建一份 IIC 外设。
原文件中的地址、超时与总线指针 · 只阅读,不在已有文件重复定义
#define MPU6050_Addr 0xd0
#define SENSOR_I2C_TIMEOUT 10
static I2C_HandleTypeDef *hi2c = NULL;
reg_read(reg) 只接收内部寄存器地址,返回读取的一个字节。先给 result 留出存储,再把它的地址交给 HAL;成功后将字节返回。原函数最多尝试三次,每次失败后等待 1 ms。里面的 HAL 参数都对应第 4 节已经使用过的接口。
原 MPU6050.c 节选 · 单字节读取
static uint8_t reg_read(uint8_t reg)
{
	uint8_t result = 0;
	for (int retry = 0; retry < 3; retry++) {
		if (HAL_I2C_Mem_Read(hi2c, MPU6050_Addr, reg, I2C_MEMADD_SIZE_8BIT, &result, 1, SENSOR_I2C_TIMEOUT) == HAL_OK)
			return result;
		HAL_Delay(1);
	}
	return result;
}
reg_write(reg,value) 接收内部地址与要写的字节,没有返回值。下面只要顺着参数看:reg 交给 MemAddress,value 的地址交给发送缓冲,长度为 1。
原 MPU6050.c 节选 · 单字节写入
static void reg_write(uint8_t reg, uint8_t value)
{
	if(hi2c == NULL) return;
	for (int retry = 0; retry < 3; retry++) {
		if (HAL_I2C_Mem_Write(hi2c, MPU6050_Addr, reg, I2C_MEMADD_SIZE_8BIT, &value, 1, SENSOR_I2C_TIMEOUT) == HAL_OK)
			return;
		HAL_Delay(1);
	}
}到这里,reg_read(0x75) 的意思就是“读内部 75 位置的一个字节”;reg_write(0x6B,0x80) 的意思就是“往内部 6B 位置写入 80”。先读懂这两个动作,再看初始化,就不会被反复出现的 HAL 固定参数打断。
把初始化从头走一遍:认身份、复位、唤醒、选量程
MPU6050_Init(handle) 接收已经初始化好的 IIC 管理对象地址,先保存到 hi2c;原函数用 0/1 表示身份检查失败或完成本段初始化。第一次看下面这段时,先按执行顺序读,再回到上方的寄存器表核对每个常量。
原 MPU6050.c 初始化节选 · 原注释保留,中文说明标注为“教学补加”
uint8_t MPU6050_Init(I2C_HandleTypeDef* handle)
{
	uint8_t chip_dev = 0;
	hi2c = handle; //indicates that the initialization function has been called
	chip_dev = reg_read(0x75);
	if(chip_dev != 0x68){
		return 0;
	}
	reg_write(0x6b,0x80);
	HAL_Delay(100);
	reg_write(0x6b,0x00);
	/* 教学补加:原注释的角速度单位应读作 degrees/s,不是直接输出的角度。 */
	reg_write(0x1b,0x18);//range:-2000 degrees ~ 2000 degrees
	reg_write(0x1c,0x10);//range:-8g ~ 8g
	return 1;
}- 保存 handle 后,reg_read 就知道应该通过哪一个 IIC 外设访问器件。
- 读 75 得到身份值,检查是否为 68;这里先确认访问的是预期器件。
- 向 6B 写 80,触发复位,等待 100 ms 后再向 6B 写 00,清除睡眠并采用该值对应的内部时钟选择。
- 向 1B 写 18:FS_SEL 为 3,角速度量程为 ±2000°/s。单位是每秒角度,不是直接输出的角度。
- 向 1C 写 10:AFS_SEL 为 2,加速度量程为 ±8g。
这段代码没有主动配置 19、1A 的分频和滤波,因此不能认定旧驱动已经设置为某个指定的采样率。需要改变时,先查对应字段,再增加明确的寄存器写入。
调试时还要知道:这份旧代码怎样处理读写失败?
原 reg_read 在三次失败后仍返回 result,reg_write 失败后没有把状态传出;所以读到 0 不能独立证明通信成功,Init 返回 1 也不能证明每次配置都已写入。实验先在 HAL 调用处观察返回值,并读回允许读取的配置。需要完善错误报告时,直接传回 HAL 状态即可,无需先设计设备框架与新的状态枚举。
第 6 节 · 读出字节,再得到加速度与角速度
先只读一个轴:两个字节分别是什么?
初始化后,先用前面已经学会的 HAL_I2C_Mem_Read,从加速度 X 的高字节地址 3B 连续读两个字节。它们依次是高八位、低八位。下面是在独立实验 main 中增加的观察代码,不是另一套驱动;地址使用同一个 68 左移结果。
基础初始化和 MPU6050_Init 已完成 · 单独观察一个轴,不同时启动旧驱动的 DMA
uint8_t x_bytes[2];
HAL_StatusTypeDef status = HAL_I2C_Mem_Read(
    &hi2c1, (uint16_t)(0x68U << 1), 0x3B,
    I2C_MEMADD_SIZE_8BIT, x_bytes, 2, 50);
if (status == HAL_OK) {
    /* 本次读取成功后,再按下面的方法拼接。 */
}
以 10 00 为例,高字节 10 放到整个数的高八位,再与低字节 00 合并,得到 0x1000=4096。若收到 F0 00,则位模式为 F000,按 16 位补码是 -4096。负号表示测量方向,不是通信错误。
先无符号拼接,再解释符号 · 当前原驱动设置 ±8g,对应 4096 LSB/g
/* 放在上面的 status == HAL_OK 分支内。 */
uint16_t bits = (uint16_t)(((uint16_t)x_bytes[0] << 8) | x_bytes[1]);
int32_t value = bits;
if (bits >= 0x8000U) {
    value -= 65536;  /* 将 16 位补码解释为负数。 */
}
int16_t ax = (int16_t)value;
float ax_g = ax / 4096.0f;
也可以像旧驱动中那样将两字节的拼接直接写在赋值语句里。上面多展开几行,只为先看清位模式怎样变成正负数。量程改变后,换算系数必须一起改;±2000°/s 对应的角速度系数为 16.4 LSB/(°/s)。静止时,加速度某个轴出现约 ±1g 是正常现象;陀螺仪输出的是角速度,不是直接输出角度。
要读齐所有轴,就沿着手册连续读十四个字节
从 3B 起依次是加速度 X/Y/Z、温度、角速度 X/Y/Z,每项两个字节,共十四个字节。中间的温度不能跳过去,否则后面三个轴的位置就错了。
再读项目原有的 DMA 路径:开始、完成、取走
原驱动用 DMA 一次读取十四字节。DmaBuffer 是长期存在的接收数组;raw_data[2][7] 保存两组七项结果;active_buf_idx 表示完成回调当前写哪一组,isready 表示有一组数据待应用读取。先沿一次正常流程理解这些变量,不把它们当成写所有驱动都必须具备的结构。
原文件的接收与结果存储 · aligned(4) 为工程 GCC 的四字节对齐写法
static uint8_t DmaBuffer[14] __attribute__((aligned(4)));
static int16_t raw_data[2][7];
static volatile uint8_t isready = 0;
static volatile uint8_t active_buf_idx = 0;
MPU6050_readbegin() 没有参数和返回值,向 HAL 提交一次从 3B 开始的十四字节读取。HAL_I2C_Mem_Read_DMA 返回表示启动是否成功,不表示数据已到达。
原 MPU6050.c 节选 · 认识启动动作;旧代码未报告启动失败
void MPU6050_readbegin(void){
	if(hi2c == NULL || hi2c->State == HAL_I2C_STATE_BUSY) return;//if not initialized or it is busy, do not execute
	HAL_I2C_Mem_Read_DMA(hi2c, MPU6050_Addr, 0x3b, I2C_MEMADD_SIZE_8BIT, DmaBuffer, 14);
}
数据全部收到后再拼接。整理后的文件直接展示了回调,与启动、取数据函数连在一起阅读;整个驱动仍被外层 #if 0 排除编译。Mem_Read_DMA 使用 HAL_I2C_MemRxCpltCallback,源码注释也说明了这个对应关系。下面保留逐项展开的处理方式;实际移植时需接入应用已有回调,不重复定义。
MPU6050.c 回调节选 · 随整个旧驱动被 #if 0 排除;拼接的补码含义见前文
void HAL_I2C_MemRxCpltCallback(I2C_HandleTypeDef* hi2cPar){
	if(hi2cPar == hi2c) {
		raw_data[active_buf_idx][0] = ((int16_t)DmaBuffer[0] << 8) | DmaBuffer[1];
		raw_data[active_buf_idx][1] = ((int16_t)DmaBuffer[2] << 8) | DmaBuffer[3];
		raw_data[active_buf_idx][2] = ((int16_t)DmaBuffer[4] << 8) | DmaBuffer[5];
		raw_data[active_buf_idx][3] = ((int16_t)DmaBuffer[6] << 8) | DmaBuffer[7];
		raw_data[active_buf_idx][4] = ((int16_t)DmaBuffer[8] << 8) | DmaBuffer[9];
		raw_data[active_buf_idx][5] = ((int16_t)DmaBuffer[10] << 8) | DmaBuffer[11];
		raw_data[active_buf_idx][6] = ((int16_t)DmaBuffer[12] << 8) | DmaBuffer[13];
		active_buf_idx = !active_buf_idx;
		isready = 1;
	}
}
先写完七项,再切换 active_buf_idx、置 isready。应用通过 MPU6050_isReady 判断,再由 MPU6050_getData 把另一组结果写入传入的七个变量地址,并清掉 isready。取走的是原始 int16_t;需要显示 g 或 °/s 时再按配置换算。
原 MPU6050.c 节选 · 参数依次对应加速度、温度、角速度
void MPU6050_getData(int16_t* ax, int16_t* ay, int16_t* az, int16_t* temp, int16_t* gx, int16_t* gy, int16_t* gz)
{
	if(hi2c == NULL) return;
	uint8_t read_idx = 0;
	if(active_buf_idx == 0) read_idx =1;//read inactive cache area only
	*ax = raw_data[read_idx][0];
	*ay = raw_data[read_idx][1];
	*az = raw_data[read_idx][2];
	*temp = raw_data[read_idx][3];
	*gx = raw_data[read_idx][4];
	*gy = raw_data[read_idx][5];
	*gz = raw_data[read_idx][6];
	isready = 0;
}
这不是无限缓冲:如果采集不断继续而应用一直不取,两组结果仍可能被后续覆盖。初次实验先一次启动、等完成、取走,再启动下一次;更高采样率下的数据一致性、丢样策略和 DMA 配置留到相应章节展开。不要仅靠 volatile 或“两组数组”就认定任何并发访问都安全。
没有硬件时,先对照手册手算字节位置与换算;有设备后,从身份、配置读回、一个轴,再到全部数据逐步检查。读取失败时,不将数组原来留着的内容当成本次新数据。
第 7 节 · 回到仓库,把方法迁移到其他器件
现在回看 旧 MPU6050.c:文件被 #if 0 排除,旧地址 D0 正是 68 左移一次;初始化中的 1B/18、1C/10 就是本篇逐项读过的量程设置。但旧 reg_write 没有把失败传回上层,旧代码的 DMA 与回调片段也不是本章可直接启用的完整驱动。不要为了练习删除 #if 0、替换当前 IMU。
手表当前 IMU 是 LSM6DSOX,光学传感器是 MAX30102。它们使用同样的 IIC 事务思路,但身份、位定义、字节顺序及 FIFO 行为需要重新查各自手册,不能只把 MPU6050 的设备地址改掉。
| 器件与资料 | 沿仓库找什么 | 迁移时重新核对 |
|---|---|---|
| LSM6DSOX:ST DS12814 Rev.4(2024-06) | LSM6DSOX.c 的初始化、WHO_AM_I、FIFO 读取 | 器件地址、输出高低字节顺序、连续读控制、FIFO 标签与水位 |
| MAX30102:ADI/MAXIM Rev.1(2018-10) | max30102.c 的身份检查、模式与 FIFO 读取 | 每个通道的有效位、每样本字节数、FIFO 指针及溢出处理 |
查新芯片时先找 Interface、Register Map、Reset/Power、Data Output 等章节,再沿驱动调用对应起来。上表给出的是控制器/传感器原文,不替代具体成品模块的稳压、上拉或排针说明。
到这里,“能写驱动”应具体意味着什么?
已有 GPIO、SPI、IIC 后,应能为项目中这些接口的普通器件搭起基础驱动:确认接线与协议,建立初始化,读写配置,解释数据,返回错误,再让应用调用。这里也有一条结构上的共同点:底层搬字节,器件层解释命令和寄存器,应用层决定数据显示和业务行为。
麦克风的数据采集、持续缓冲留到采样与 DMA 等知识后再讲。FIFO、中断与 DMA 是提升采集效率的下一步,本章先完成基础轮询路径,不把“会读寄存器”扩大成已经实现所有器件功能。
独立任务:不用照抄,自己补一个小功能
- 把 AD0 置为模块支持的另一个状态,重新确定设备地址;解释为什么 WHO_AM_I 不跟着变。
- 把加速度范围改为 ±4g,根据手册修改字段和换算系数,读回确认。不要只改打印单位。
- 从手册找到温度输出的转换关系,增加一个接口,说明它测的不是哪一种温度。
- 迁移到一颗当前项目传感器:先完成身份检查与一个配置字段读回,再继续数据输出。列出与 MPU6050 不同的三处协议或数据细节。
排错与验收 · 从线上应答,检查到应用数据
| 现象 | 先看什么 | 不要直接下结论 |
|---|---|---|
| 地址后 NACK | 七位地址和左移次数、AD0、供电、SDA/SCL 与上拉 | 不是扫描出任意地址就能确定型号 |
| HAL_BUSY | 上次操作是否结束、总线是否卡低、是否多个路径同时访问 | 不是立刻再启动十次传输 |
| 一直等不到数据 | 初始化返回值、SLEEP、配置读回、数据就绪 | 不是把未更新缓冲区重复画出来 |
| 数值极大或变号异常 | 高低字节、补码、14字节中的温度位置 | 不是一看到负数就认为测量错误 |
| 换量程后结果翻倍 | 配置字段与换算常数是否同时改变 | 不是固定除以一个数适用于所有配置 |
| 100kHz可用、400kHz失败 | 上拉、电容、上升时间、Timing所用外设时钟 | 不是只把频率框改成400就完成了提速 |
| IT/DMA没有回调 | 事件/错误IRQ、DMAIRQ、HAL处理入口、正确Mem回调 | 不是启动返回HAL_OK就已经拿到数据 |
最终验收:能在纸上写出 WHO_AM_I 的完整事务和各拍 SDA 的控制方;能解释每个 HAL 参数;能从手册推导量程配置与换算;断开器件后能报告失败,恢复连接后按应用策略重新初始化;旧数据不会继续被当作新样本。没有硬件时先完成网页推导、代码编译与逻辑测试,真机读数、时序和电气性能仍需后续测量。
可选扩展 · 用已经学过的 GPIO,手动发送一个字节
主线用硬件 IIC 完成器件访问,到这里可以直接继续后面的课程。本扩展只给希望亲自控制电平的读者:把第 2 节的动作逐句写成 HAL_GPIO_WritePin 和 HAL_GPIO_ReadPin,不使用隐藏实现的时序辅助函数。
使用独立实验板的 PB8 作 SCL、PB9 作 SDA,在 CubeMX 将它们设为普通开漏输出,初始高,按实验硬件配置外部上拉与共地;不配置成 IIC 复用功能,也不接管手表正在使用的 IIC1。开漏写 SET 是释放,写 RESET 是拉低,ReadPin 读实际线上电平。
先明确时间:这个例子刻意很慢
为直接使用已经学过的 HAL_Delay,每阶段等待 1 ms,因此只是低速观察实验,不是 100/400 kHz 的软件 IIC;也不适用于带特殊事务超时限制的任意器件。函数在普通 main 路径调用,HAL 毫秒时基必须工作,不能放中断里。精确的微秒时序到时钟、定时器章节再处理。
一位怎样发出去?看见每一次引脚操作
下面的 SoftI2C_SendByte(value) 接收一个字节,返回 HAL_OK 表示收到 ACK,HAL_ERROR 表示 NACK,HAL_TIMEOUT 表示释放 SCL 后等不到高。调用前已开始事务、SCL 为低;它负责八位和第九拍应答,不负责选设备、START 或 STOP。
低速独立 GPIO 实验 · 每步操作明确展开;不是完整多主机驱动
HAL_StatusTypeDef SoftI2C_SendByte(uint8_t value)
{
    for (int bit = 7; bit >= 0; bit--) {
        HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_RESET);
        if ((value & (1U << bit)) != 0) {
            HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_SET);
        } else {
            HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_RESET);
        }
        HAL_Delay(1);  /* SCL 低时,先准备好 SDA。 */
        HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_SET);
        uint32_t started = HAL_GetTick();
        while (HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_8) == GPIO_PIN_RESET) {
            if ((uint32_t)(HAL_GetTick() - started) >= 10U) {
                HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_SET);
                return HAL_TIMEOUT;
            }
        }
        HAL_Delay(1);  /* SCL 已高:保持 SDA,让接收方读。 */
        HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_RESET);
        HAL_Delay(1);
    }

    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_SET); /* 松手等应答。 */
    HAL_Delay(1);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_SET);
    uint32_t started = HAL_GetTick();
    while (HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_8) == GPIO_PIN_RESET) {
        if ((uint32_t)(HAL_GetTick() - started) >= 10U) {
            return HAL_TIMEOUT;
        }
    }
    HAL_Delay(1);
    GPIO_PinState ack_level = HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_9);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_RESET);
    HAL_Delay(1);
    return ack_level == GPIO_PIN_RESET ? HAL_OK : HAL_ERROR;
}
先只看循环第一轮:bit 为 7,取出最高位,决定 PB9 拉低还是释放;等待后释放 PB8,读回时钟确实为高,再保持数据。八轮结束后 PB9 释放,把第九拍交给接收方。这里保留了重复的等待代码,便于将每一行与电平动作对应;不先提取新函数。
START 与 STOP 怎样接上去?
START 前,先释放 SDA/SCL 并确认两者都为高;若读到低,本次不要开始,先排查总线占用或卡低。确认空闲后,SCL 仍高时拉低 SDA,再拉低 SCL。下面是这一段的实际操作:
独立 main 中观察:开始后仅发送 MPU6050 写地址字节;不是完整寄存器访问
HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8 | GPIO_PIN_9, GPIO_PIN_SET);
HAL_Delay(1);
if (HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_8) == GPIO_PIN_SET &&
    HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_9) == GPIO_PIN_SET) {
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_RESET); /* START */
    HAL_Delay(1);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_RESET);
    HAL_Delay(1);
    HAL_StatusTypeDef status = SoftI2C_SendByte(0xD0);
    /* 检查 status;随后完成 STOP 或进入下一字节。 */
} else {
    /* 本次没有开始事务,不继续发送。 */
}
STOP 的顺序相反:SCL 低时先将 SDA 拉低,释放 SCL 并确认实际变高,然后释放 SDA,使它在 SCL 高时上升。若 SCL 等不到高,STOP 就没有真正完成,需按失败处理,不能继续说总线已经空闲。
低速 STOP 操作片段 · 超时不是通过输出一个高电平就能消除的
/* 接在 SCL 当前为低、单字节正常结束的路径。 */
HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_RESET);
HAL_Delay(1);
HAL_GPIO_WritePin(GPIOB, GPIO_PIN_8, GPIO_PIN_SET);
uint32_t stop_started = HAL_GetTick();
while (HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_8) == GPIO_PIN_RESET &&
       (uint32_t)(HAL_GetTick() - stop_started) < 10U) {
    /* 有限等待实际时钟变高。 */
}
if (HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_8) == GPIO_PIN_SET) {
    HAL_Delay(1);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_SET); /* STOP */
    HAL_Delay(1);
} else {
    /* 总线仍有故障,不当作 STOP 成功。 */
}
读者可再按相同电平规则实现读取八位及主机 ACK/NACK;先画清每拍由谁控制 SDA,再写 GPIO 语句。完整重复开始、故障清理、仲裁和精确时序另行实现,本扩展不把一个 SendByte 当成完整驱动。
检查理解
接下来:四篇项目传感器实战
目录中点击“I²C / 总线与传感器驱动”即可展开基础篇和四篇实战。先用刚学会的读写方法驱动两颗器件,再组织联合采集与重采样,最后按需部署片内决策树。
参考与源码入口
- NXP UM10204 Rev.7.0:§3.1.1~3.1.10 电平、字节、应答与地址;§3.1.16 总线清理。
- InvenSense MPU-6000/6050 产品规格 Rev.3.4 与 寄存器说明 Rev.4.0:正文阅读入口见 MPU 手册对照表,两份均为 SparkFun 托管的厂商原文。
- 仓库 STM32U5 HAL1 IIC 源码:地址传参、阻塞事务与 Mem 完成回调;以工程所用版本为准。
- 当前 i2c.c、停用的 MPU6050.c:配置与历史实现对应。正文直接阅读历史驱动,并将接口修正单独注明;现有固件不作修改。
原创图解和交互模型用于理解流程,不是实测波形。配置截图按所示 I2C1 页面解释。相关资料亦见 资料索引。